
Por Paulo Eduardo Barni, Anelícia Cleide Martins Rego, Francisco das Chagas Ferreira Silva, Richard Anderson Silva Lopes, Haron Abrahim Magalhães Xaud, Maristela Ramalho Xaud, Reinaldo Imbrozio Barbosa e Philip Martin Fearnside
O mapa de vulnerabilidade da floresta ao fogo foi obtido a partir do cálculo do mapa de probabilidade de transição pelo método de pesos de evidência. Este método armazena informações como valores numéricos que são referenciados espacialmente (coordenadas x e y) representando a contribuição (evidência) de cada variável em favorecer ou inibir a ocorrência do evento em estudo (no nosso caso, incêndio), com base na ocorrência deste evento no passado. Em outras palavras, o método de pesos de evidência tem a capacidade de capturar a influência de um conjunto de variáveis relacionadas à ocorrência espacial de um determinado evento no passado e usar essa evidência (coeficientes de pesos de evidência) para construir um mapa de probabilidade espacial para a ocorrência do evento em questão. Essa capacidade tem sido frequentemente explorada na simulação de cenários futuros de desmatamento e incêndios florestais na Amazônia [1-5].
Probabilidades a priori de eventos de incêndio
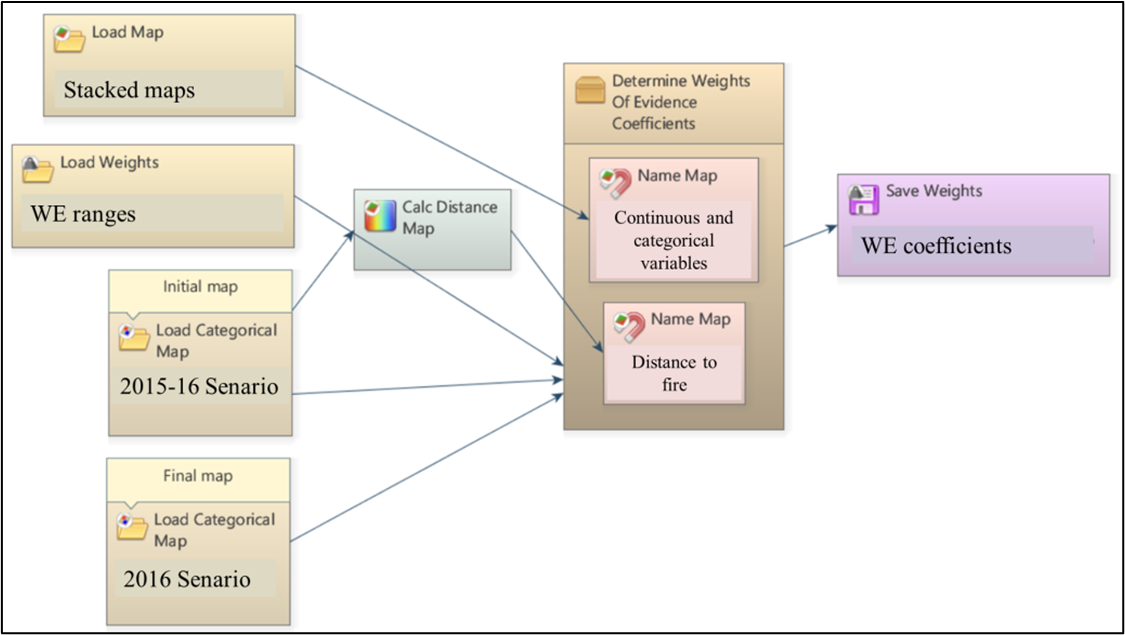
Os pesos de evidência originaram-se do método bayesiano de cálculo de probabilidades condicionais. Sua aplicação na modelagem da dinâmica de uso e cobertura do solo pressupõe que seja possível calcular a probabilidade a posteriori de um evento acontecer com base em informações obtidas a priori de um conjunto de condições (evidências) que favoreceram ou determinaram o evento. em questão. Em nosso estudo, um conjunto de condições ou “evidências” foi transformado em mapas de variáveis de distância (mapas de variáveis contínuas) e mapas de variáveis categóricas (mapas de classes) para representar a influências na ocorrência de incêndios florestais na área de estudo em 2015 / 2016 (Figura S4). Os cálculos dos pesos de evidência e do mapa de probabilidade foram realizados em um submodelo no software Dinamica-EGO com a técnica de empilhamento dos mapas [6] (Figuras S5 e S6).

A influência dos pesos de evidência pode ser positiva ou negativa. Os coeficientes dos pesos de evidência são positivos quando favorecem ou promovem um aumento na probabilidade de uma transição de classe e são negativos quando inibem a transição de classe, diminuindo sua probabilidade de ocorrência. Por exemplo, o mapa de probabilidade espacial (derivado de pesos de evidência) indicará ao software quais conjuntos de pixels que representam a floresta em um mapa de uso da terra no momento t1 têm uma maior chance ou probabilidade de mudar para uma área queimada no momento t2. A variável “distância a estradas secundárias”, por exemplo, terá seu peso de evidência positivo (+) máximo nos primeiros metros de distância do fogo, e a distâncias progressivamente maiores esta influência diminuirá até se tornar negativa (-) , atingindo seu máximo negativo no ponto mais distante.
Na modelagem, os pesos de evidência representam a quantidade de influência de cada variável na probabilidade de transição de uma célula que representa um determinado estado (i: floresta) para mudar para outro estado (j: fogo (F)), dependendo, por exemplo, em sua localização dentro de uma faixa de distância. Dessa forma, a célula mais próxima de onde o fenômeno ocorreu tem maior chance ou maior probabilidade. Essa relação pode ser representada pelas equações (1) a (9) abaixo, derivadas do método de inferência Bayesiana:

Da mesma forma, considerando o não evento F como não F ( ), obtemos (4):

Aplicando a razão entre as Equações (6) e (7), obtemos (8): (6)

Onde “{F}” e “O {F / A}” são proporções de probabilidade a priori de que o evento “F” (incêndio) ocorre, e o evento de incêndio ocorre dado um padrão espacial “A”, respectivamente. “W +” é, portanto, o peso da evidência da ocorrência do evento F dado o padrão espacial “A”. Assim, o cálculo da probabilidade de transição espacial a posteriori “i → j” para um conjunto de dados espaciais “(B, C, D, … N)” pode ser representado por (10):

Onde, “B, C, D, …, N” são os valores das k variáveis espaciais estimadas nas posições “x, y”, sendo representados pelos seus respectivos pesos de evidência “W + N”. Para obter mais detalhes sobre o método de peso-evidência, consulte Barni et al. [1].
Para a elaboração do mapa de vulnerabilidade da floresta aos incêndios florestais de sub-bosque, foi utilizada uma sequência metodológica que envolveu a elaboração dos mapas de cenário inicial e final no software Dinamica-EGO. Primeiramente, foi elaborado um mapa de uso da terra com as classes de valores (1) Desmatamento, (2) Floresta e (3) Fogo. Este último foi composto por 216 focos de calor detectados na área de estudo pelo satélite AQUA-MT entre 1 de dezembro de 2015 e 23 de março de 2016 (janela de tempo em que as ocorrências de incêndio se intensificaram na área de estudo), transformados em pixels, representando a classe de incêndio (valor = 3) antes da propagação do incêndio (cenário inicial). Em segundo lugar, foi elaborado um mapa de uso do solo com as mesmas classes, mas com a classe do fogo aplicada a toda a propagação do fogo detectada na área de estudo em 2016 (cenário final), que foi obtido a partir do mapeamento realizado por Barni et al. [7] (Figura 4).

Doze mapas foram criados com o mesmo número de colunas e linhas. Sete dos mapas eram para variáveis ambientais: (1) floresta (vegetação), (2) desmatamento, (3) fogo, (4) ESM, (5) classe de ano da ESM (área de polígonos de ESM mapeada a cada ano), (6) hidrografia (cursos d’água), (7) relevo e (8) declividade. Quatro mapas eram de infraestrutura: (9) centros urbanos, (10) estradas secundárias, (11) BR-174 e (12) áreas protegidas (Terras Indígenas + unidades de conservação). Esta etapa também envolveu a criação de mapas de intervalos de distância (faixas) para as cicatrizes de fogo para oito variáveis contínuas e criação de intervalos de classe para as outras quatro variáveis (vegetação, altitude, declive e classe de ano da ESM), que são consideradas categóricas. As variáveis mapeadas (como uma pilha de mapas) serviram como entradas para o cálculo dos coeficientes de pesos de evidência (Texto 7, Figura S3 e Figura S4) usando o software Dinamica-EGO.
Além desses procedimentos iniciais, também foi calculada uma matriz de transição, que é a indicação do número de pixels que o software utiliza para realizar as transições dos pixels entre estados. Por exemplo, um pixel que representa a floresta (valor = 2) no tempo t1 pode ser convertido em um pixel que representa o fogo (valor = 3) no tempo t2, em um cenário simulado. No modelo de simulação, a matriz de transição fornece o número de pixels que estão prontos para a mudança de estado, enquanto o mapa de probabilidade de transição direciona a mudança para as áreas de maior probabilidade.
Testes de correlação foram realizados para determinar a associação entre as variáveis e para avaliar sua dependência espacial [8]. Correlações com valor de r ≥ 0,5 foram consideradas como uma forte associação entre as variáveis [9]. Essas etapas foram realizadas no software Dinamica-EGO. [10]
A foto que abre este artigo é de autoria de Christian Braga / Greenpeace e mostra uma coluna de fogo avança sobre floresta degradada em área de floresta pública não destinada em Porto Velho, Rondônia.
Notas
[1] Barni, P.E., Fearnside, P.M., Graça, P.M.L.A., 2015. Simulating deforestation and carbon loss in Amazonia: impacts in Brazil’s Roraima state from reconstructing Highway BR-319 (Manaus-Porto Velho). Environmental Management, 55: 124–1138.
[2] Barni, P.E., Barbosa, R.I., Manzi, A.O., Fearnside, P.M., 2020. Simulated deforestation versus satellite data in Roraima, northern Amazonia, Brazil. Sustentabilidade em Debate, 11(2): 81-94.
[3] Leite-Filho, A.T., Soares-Filho, B.S., Davis, J.L., Abrahão, G.M., Börner, J., 2021. Deforestation reduces rainfall and agricultural revenues in the Brazilian Amazon. Nature Communications, 12: art. 2591.
[4] Silvestrini, R.A., Soares-Filho, B.S., Nepstad, D., Coe, M., Rodrigues, H., Assunção, R., 2011. Simulating fire regimes in the Amazon in response to climate change and deforestation. Ecological Applications, 21: 1573–1590.
[5] Soares-Filho, B.S., Nepstad, D.C., Curran, L., Cerqueira, G.C., Garcia, R.A., Ramos, C.A., Voll, E., Mcdonald, A., Lefebvre, P., Schlesinger, P., 2006. Modelling conservation in the Amazon basin. Nature, 440: 520-523.
[6] Soares-Filho, B.S., Ferreira, B.M., Filgueira, D.S., Rodrigues, H.O., Hissa, L.B.V., Lima, L.S., Machado, R.F., Costa, W.L.S., 2014. Dinamica project. Remote Sensing Center. Federal University of Minas Gerais (UFMG), Belo Horizonte, Minas Gerais.
[7] Barni, P.E., Silva, E.B.R., Silva, F.C.F., 2017. Incêndios florestais de sub-bosque na zona de florestas úmidas do sul de Roraima: Área atingida e biomassa morta. In: Anais do Simpósio Brasileiro de Sensoriamento Remoto 2017. Galoá. Campinas, SP, pp. 6280-6287.
[8] Bonham-Carter, G., 1994. Geographic Information Systems for Geoscientists: Modeling with GIS. Pergamon, New York, NY, E.U.A. 398 pp.
[9] Cohen, J., 1988. Statistical Power Analysis for the Behavioral Sciences. Erlbaum: Hillsdale, NJ, E.U.A.
[10] Esta série é uma tradução parcial de Barni, P.E., A.C.M. Rego, F.C.F. Silva, R.A.S. Lopes. H.A.M. Xaud, M.R. Xaud, R.I. Barbosa & P.M. Fearnside. 2021. Logging Amazon forest increased the severity and spread of fires during the 2015-2016 El Niño. Forest Ecology and Management, 500: art. 119652.
Sobre os autores
Paulo Eduardo Barni é Engenheiro Florestal graduado pela Universidade Federal do Amazonas (2007), mestre em Ciências de Florestas Tropicais – CFT, pelo Instituto Nacional de Pesquisas da Amazônia – INPA/Manaus (2009) e doutor em Clima e Ambiente, pelo INPA e Universidade Estadual do Amazonas – UEA (2014). Seu interesse em pesquisa inclui modelagem ambiental e climática, com ênfase no comportamento do fogo florestal de sub-bosque, queimadas, simulações de desmatamento, recuperação de áreas degradadas, biomassa de capoeiras e estocagem e emissões de carbono florestal para a atmosfera. É professor da Universidade Estadual de Roraima – UERR, Campus Rorainópolis, Região Sul do Estado de Roraima.
Anelícia Cleide Martins Rego é aluna de graduação na Universidade Estadual de Roraima – UERR, Campus Rorainópolis.
Francisco das Chagas Ferreira Silva é aluno de graduação na Universidade Estadual de Roraima – UERR, Campus Rorainópolis.
Richard Anderson Silva Lopes concluiu a Especialização em Geoprocessamento pela Universidade de Brasília em 2005. Atualmente é Técnico especializado no Corpo de Bombeiros Militar de Roraima, Boa Vista, Roraima. Atua na área de Geografia, com ênfase em Sensoriamento Remoto.
Haron Abrahim Magalhães Xaud é Eng. Agrônomo formado pela Universidade Federal Rural do Rio de Janeiro (UFRRJ) com Mestrado e Doutorado em Sensoriamento Remoto pelo Instituto Nacional de Pesquisas Espaciais-INPE. É pesquisador da Embrapa-Roraima e professor permanente do PRONAT-UFRR (Mestrado e Doutorado). Se dedica a pesquisas nas áreas de Recursos Florestais, Sensoriamento Remoto, Agricultura Sem Queima, Gestão Territorial e Incêndios Florestais.
Maristela Ramalho Xaud possui graduação em Engenharia Agronômica pela Universidade Federal Rural do Rio de Janeiro (1993) e mestrado (1998) e doutorado (2013) em Sensoriamento Remoto pelo Instituto Nacional de Pesquisas Espaciais-INPE. É pesquisadora da Empresa Brasileira de Pesquisa Agropecuária (Embrapa-Roraima). Tem experiência em sensoriamento remoto e geoprocessamento em estudos sobre desmatamento, queimadas, incêndios florestais e mudanças de uso e cobertura da terra. Atua como professora colaboradora do Programa de Pós-graduação em Recursos Naturais da Universidade Federal de Roraima-UFRR.
Reinaldo Imbrozio Barbosa é Engenheiro Florestal pela Universidade Federal Rural do Rio de Janeiro (UFRRJ) e Doutor em Biologia Tropical (Ecologia) pelo Instituto Nacional de Pesquisas da Amazônia (INPA). Possui especial interesse em estudos relacionados às mudanças climáticas, uso e ocupação da terra, dinâmica de ecossistemas e emissões de gases do efeito estufa decorrentes das atividades antrópicas na Amazônia. É pesquisador titular do INPA, Professor do Programa de Pós-graduação em Recursos Naturais da UFRR (Doutorado/Mestrado) e professor colaborador nos cursos de Pós-graduação em Ecologia e Ciências Florestais do INPA (Doutorado/Mestrado). Suas publicações podem ser encontradas aqui.
Philip Martin Fearnside é doutor pelo Departamento de Ecologia e Biologia Evolucionária da Universidade de Michigan (EUA) e pesquisador titular do Instituto Nacional de Pesquisas da Amazônia (Inpa), em Manaus (AM), onde vive desde 1978. É membro da Academia Brasileira de Ciências. Recebeu o Prêmio Nobel da Paz pelo Painel Intergovernamental para Mudanças Climáticas (IPCC), em 2007. Tem mais de 750 publicações científicas e mais de 650 textos de divulgação a que estão disponíveis aqui.
O post Exploração madeireira e incêndios florestais: 8 – Métodos para avaliar a vulnerabilidade a incêndio apareceu primeiro em Amazônia Real.
👁 0 visualizacoes
- Sucuri é encontrada dentro de saco de estopa no bairro Santa Etelvina (287 visualizacoes)
- Temporais previstos para Sul, Sudeste e Centro-Oeste com maiores temperaturas no Norte e Nordeste (205 visualizacoes)
- Acidente aéreo de 1996: queda 24 segundos após decolagem trouxe mudanças na aviação (123 visualizacoes)
- Democratas lideram votos antecipados nos EUA antes da eleição de terça-feira (40 visualizacoes)
- PM é morto com nove tiros dentro de supermercado no bairro Compensa (35 visualizacoes)